
Die neue Ära am Montageband ohne Schutzzäune
Am Montageband verändert sich das Verhältnis zwischen Mensch und Automatisierung grundlegend. Wo früher starre Schutzzäune den Arbeitsraum des Industrieroboters vollständig abgrenzten, entstehen heute zunehmend offene, gemeinsam genutzte Arbeitsbereiche. Kollaborierende Roboter, kurz Cobots, übernehmen dabei nicht pauschal menschliche Aufgaben. Sie ergänzen die Belegschaft dort, wo Kraft, Ausdauer, Wiederholgenauigkeit oder eine konstante Taktleistung gefragt sind. Der Mensch bleibt für Erfahrung, Beurteilung, Feinmotorik und den Umgang mit Abweichungen unverzichtbar. Eine flexible Automatisierung mit Cobots kann deshalb besonders bei variantenreichen Montageprozessen eine tragfähige Verbindung von Produktivität und Anpassungsfähigkeit schaffen.
Die Herausforderung besteht darin, Taktzeit, Ergonomie und Arbeitsschutz nicht getrennt zu betrachten. Ein schneller Roboterablauf ist keine Verbesserung, wenn Beschäftigte durch ungünstige Greifhöhen, häufige Ausweichbewegungen oder unklare Betriebszustände belastet werden. Ebenso wenig genügt ein als kollaborativ beworbener Roboter, wenn Greifer, Werkstück, Fördertechnik und Software nicht als Gesamtsystem bewertet wurden. Dieser Leitfaden zeigt Betriebsleitern, Produktionsplanern, Fertigungsingenieuren und Sicherheitsfachkräften, wie ein Montageprojekt vom ersten Prozessbild über die Gefährdungsbeurteilung bis zur stabilen Serienproduktion praxisnah geplant werden kann.
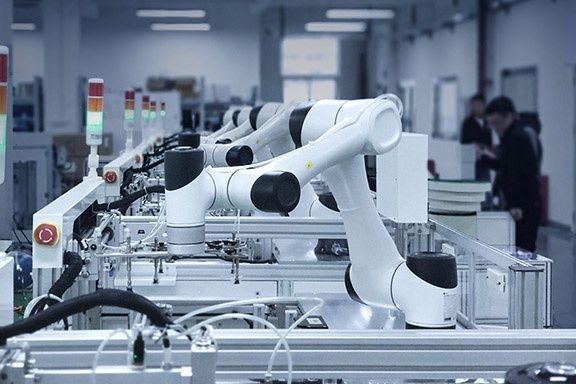
Ergonomischer Mehrwert und messbare Entlastung der Belegschaft
Der größte ergonomische Nutzen entsteht dort, wo Cobots monotone, kraftintensive oder dauerhaft ungünstige Bewegungen übernehmen. Dazu zählen beispielsweise das wiederholte Verschrauben, das Halten eines Bauteils während des Fügens, das Anheben von Komponenten oder das Auftragen von Klebstoff entlang definierter Bahnen. Der Roboter kann diese Handgriffe mit gleichbleibender Kraft und Position ausführen, während die Beschäftigten Zuführung, Sichtprüfung, Nacharbeit oder die Beurteilung von Prozessabweichungen übernehmen.
Eine solche Arbeitsteilung reduziert nicht automatisch jede Belastung. Entscheidend ist die konkrete Gestaltung des Arbeitsplatzes. Bereitstellungsbehälter müssen in einer günstigen Reichweite liegen, Werkstücke dürfen nicht ständig verdreht oder über Schulterhöhe angehoben werden, und der Cobot sollte Halte- und Positionieraufgaben zuverlässig übernehmen. Vor der Umrüstung sind daher Bewegungsabläufe, Lasten, Häufigkeiten und Körperhaltungen zu erfassen. Ergonomische Kennzahlen wie Greifhäufigkeit, Kraftaufwand, Haltezeit und Körperwinkel liefern eine belastbarere Grundlage als der bloße Eindruck, ein Prozess sei „leichter“ geworden.
Bei konsequenter Umsetzung ergeben sich mehrere praktische Vorteile:
- Repetitive Schraub-, Füge- und Hebevorgänge werden gleichmäßig und mit geringerer körperlicher Belastung ausgeführt.
- Haltefunktionen des Roboters entlasten Hände, Schultern und Rücken während der manuellen Bearbeitung.
- Konstante Bewegungsabläufe können Fehlhaltungen und unnötige Ausgleichsbewegungen verringern.
- Beschäftigte gewinnen Zeit für Qualitätskontrollen, Variantenentscheidungen und die Behandlung von Störungen.
- Eine ergonomisch sinnvollere Arbeitsteilung kann Akzeptanz, Konzentration und langfristige Einsatzfähigkeit stärken.
Besonders wertvoll ist der letzte Punkt. Ein Cobot sollte nicht als Ersatz für menschliche Kompetenz eingeführt werden, sondern als Assistenzsystem, das die weniger wertschöpfenden und körperlich belastenden Anteile eines Prozesses reduziert. Wenn der Mitarbeiter weiterhin Einfluss auf Ablauf, Qualität und Verbesserungen hat, steigt die Wahrscheinlichkeit einer tragfähigen Akzeptanz. Für die Planung empfiehlt es sich, Werker früh einzubeziehen. Sie kennen typische Störungen, ungünstige Handgriffe und tatsächliche Wege oft besser als ein abstraktes Prozessdiagramm.
Sicherheitstechnische Grundlagen nach ISO TS 15066
Die ISO/TS 15066:2016 ergänzt die Sicherheitsanforderungen der ISO 10218-1 und ISO 10218-2 für industrielle Roboter und Roboteranlagen. Sie beschreibt, wie kollaborative Anwendungen ausgelegt, bewertet, verifiziert und validiert werden können. Im Mittelpunkt stehen Situationen, in denen Menschen und Roboter einen Arbeitsraum teilen. Die technische Spezifikation ist deshalb kein Freibrief für schutzzaunlose Anlagen, sondern ein Rahmen für die sichere Gestaltung einer konkreten Anwendung. Die ISO/TS 15066 behandelt unter anderem Betriebsarten, Schutzfunktionen, Betriebszustände, Gefährdungsbeurteilung und informative Grenzwerte für quasistatische und kurzzeitige Kontakte.
Die vier grundlegenden Methoden der Mensch-Roboter-Kollaboration unterscheiden sich deutlich. Beim sicher überwachten Stillstand stoppt der Roboter, sobald ein Mensch den gemeinsamen Bereich betritt. Beim Handführen wird der Roboter durch eine dafür vorgesehene Bedienung bewegt. Bei der Geschwindigkeits- und Abstandsüberwachung passt das System seine Geschwindigkeit an den Abstand zur Person an oder stoppt bei Unterschreitung eines definierten Sicherheitsabstands. Die Leistungs- und Kraftbegrenzung, häufig als Power and Force Limiting bezeichnet, begrenzt die kinetische Energie sowie die Kräfte, die bei Kontakt entstehen können.
| Betriebsart | Typische Anwendung | Sicherheitlicher Schwerpunkt |
|---|---|---|
| Sicher überwachter Halt | Manuelles Bestücken oder Entnehmen | Roboter stoppt vor dem menschlichen Zugriff |
| Handführung | Einrichten, Positionieren und Teachen | Bewegung nur über vorgesehene Bedienung |
| Geschwindigkeits- und Abstandsüberwachung | Gemeinsamer Arbeitsraum mit wechselnder Nähe | Geschwindigkeit und Abstand werden überwacht |
| Leistungs- und Kraftbegrenzung | Direkte Zusammenarbeit bei begrenzten Kontaktkräften | Kraft, Energie und Kontaktbedingungen werden begrenzt |
Die zulässigen Werte für Druck und Stoßkraft hängen nicht allein vom Robotermodell ab. Körperregion, Kontaktart, Kontaktfläche, Geschwindigkeit, Geometrie und mögliche Einklemmstellen beeinflussen die Bewertung. Ein weicher, großflächiger Kontakt ist anders zu beurteilen als eine Kante am Greifer oder ein Quetschpunkt zwischen Roboter und Vorrichtung. Deshalb dürfen Herstellerangaben zu Kraftbegrenzungen nicht ungeprüft auf die Gesamtanlage übertragen werden. Die Sicherheitsfachkraft muss die reale Kombination aus Roboter, Werkzeug, Werkstück und Umgebung bewerten. Auch klassische Industrieroboter können mit geeigneter Schutztechnik sicher betrieben werden, während ein Cobot durch einen scharfkantigen Greifer oder ein ungünstiges Layout eine erhebliche Gefahr darstellen kann.
Gefährdungsbeurteilung der Gesamtanwendung in der Montagepraxis
Ein sicherheitsbewerteter Roboterarm ist nur ein Bestandteil der Anlage. Greifer, Schraubwerkzeug, Klebstoffdüse, Werkstück, Zuführtechnik, Förderband, externe Achsen und Steuerungslogik können neue Gefährdungen erzeugen. Ein Bauteil mit scharfer Kante bleibt auch dann gefährlich, wenn der Roboter langsam fährt. Ebenso können pneumatische oder elektrische Komponenten, herabfallende Werkstücke, unerwartete Wiederanläufe und eingeschränkte Sichtbereiche relevante Risiken darstellen. Die Gefährdungsbeurteilung für Cobots muss daher Integration, Programmierung, Betrieb, Wartung, Störungen und Notfallmaßnahmen einbeziehen.
Für eine belastbare Bewertung hat sich ein schrittweises Vorgehen bewährt. Zuerst wird der bestimmungsgemäße Betrieb beschrieben, danach werden alle vorhersehbaren Fehlbedienungen und Abweichungen betrachtet. Besonders wichtig ist die Frage, wann Menschen in den Bewegungsbereich gelangen, welche Körperteile getroffen oder eingeklemmt werden könnten und ob die Reaktion des Systems schnell genug erfolgt. Auch Reinigungs-, Rüst- und Wartungsarbeiten gehören in die Betrachtung, weil gerade dort Schutzfunktionen häufig umgangen oder Betriebsarten gewechselt werden.
- Prozess und Arbeitsaufgaben einschließlich Materialfluss, Takt, Rüstvorgängen und Instandhaltung dokumentieren.
- Gefahren durch Roboterbewegung, Werkzeug, Werkstück, Energieversorgung, Quetschstellen und unerwartete Zustände identifizieren.
- Kontakt- und Abstandsszenarien nach Körperregion, Bewegungsrichtung, Geschwindigkeit und möglicher Einklemmung bewerten.
- Schutzmaßnahmen festlegen, etwa reduzierte Geschwindigkeit, sichere überwachte Stopps, Scanner, zusätzliche Abdeckungen oder veränderte Greifergeometrien.
- Steuerungsfunktionen, Not-Halt, Wiederanlauf, Betriebsartenwechsel und Zustandsanzeigen verifizieren und validieren.
- Personal unterweisen, die Maßnahmen dokumentieren und die Anwendung nach Änderungen erneut bewerten.
Schutzbereiche per Laserscanner oder vergleichbarer Sensorik können den Ablauf dynamisch steuern. Nähert sich ein Mitarbeiter, wechselt der Cobot beispielsweise in einen langsameren kollaborativen Modus. Entfernt sich die Person wieder, kann der Prozess unter den dafür freigegebenen Bedingungen schneller fortgesetzt werden. Diese Lösung verbessert die Produktivität, verlangt jedoch eine präzise Parametrierung. Erfassungsfehler, verdeckte Bereiche, Reflexionen und unklare Grenzzonen müssen geprüft werden. Sicherheitsfunktionen dürfen außerdem nicht durch eine ungünstige Anordnung von Paletten, Behältern oder Vorrichtungen wirkungslos werden.
Praxisbeispiele für synchronisierte Taktzeiten und Montageabläufe
Typische Einsatzfelder am Montageband sind Schrauben, Fügen, Bestücken, Kleben und Pick-and-Place-Aufgaben. Der Mitarbeiter legt ein Bauteil ein, prüft dessen Orientierung und startet den Ablauf. Der Cobot positioniert es, hält es in definierter Lage oder führt eine wiederholgenaue Verschraubung aus. Anschließend übernimmt der Mensch die Sicht- und Funktionsprüfung. Diese Aufteilung ist besonders sinnvoll, wenn die manuelle Tätigkeit flexibel, die robotische Tätigkeit dagegen kraft- oder präzisionsabhängig ist.
Ein Praxisbeispiel aus der Leuchtenmontage beschreibt drei kollaborierende Yaskawa Motoman HC10DTP mit jeweils 10 Kilogramm Traglast. Die Roboter führen unter anderem komplexe Montageschritte, Schraubarbeiten und Pick-and-Place-Aufgaben aus. Sicherheitsscanner ermöglichen den Wechsel zwischen höherer Geschwindigkeit und einem sicheren kollaborativen Modus. Nähert sich ein Mitarbeiter dem definierten Bereich, reduziert der Roboter seine Geschwindigkeit. Die Linie erreicht laut dem veröffentlichten Praxisbericht rund 240 montierte Komponenten pro Tag. RFID-Tags unterstützen dabei die Identifikation und Rückverfolgung einzelner Komponenten.
Bildverarbeitung erweitert diese Möglichkeiten. Kameras können Lage, Vollständigkeit und Orientierung eines Bauteils prüfen, bevor der Roboter zugreift. Kraft-Momenten-Sensoren helfen beim Fügen, wenn eine kontrollierte Nachgiebigkeit erforderlich ist. Forschungsprojekte zu bildgeführten Cobots zeigen, wie Computer Vision und taktile Sensorik für präzise Fertigungsaufgaben genutzt werden sollen. Für Serienmontagen ist dabei weniger die künstliche Intelligenz als solche entscheidend, sondern ihre überprüfbare Wirkung: weniger Fehlgriffe, stabilere Positionen, geringere Ausschussrate und eine nachvollziehbare Reaktion auf Abweichungen.
- Bei schwankender manueller Arbeitsgeschwindigkeit kann die Ablaufsteuerung Puffer, Zwischenpositionen und Prüfschritte intelligent koordinieren.
- RFID, Barcode oder kamerabasierte Identifikation verhindern, dass Varianten mit falschen Programmen bearbeitet werden.
- Bildverarbeitung unterstützt die Lageprüfung und dokumentiert qualitätsrelevante Merkmale.
- Sensorische Rückmeldung ermöglicht kontrolliertes Fügen, ohne empfindliche Bauteile unnötig zu belasten.
- Eine modulare Programmierung erleichtert die Umstellung bei kleinen Losgrößen und häufigen Produktvarianten.
Für Betriebsleiter zählt am Ende nicht die maximale Einzelgeschwindigkeit, sondern der stabile Gesamtdurchsatz. Ein Cobot, der geringfügig langsamer arbeitet, aber Ausschuss, Nacharbeit und krankheitsbedingte Ausfälle reduziert, kann wirtschaftlich überlegen sein. Deshalb sollten Taktzeit, First-Pass-Yield, Stillstandszeiten, ergonomische Kennzahlen und Akzeptanz gemeinsam betrachtet werden. Eine Pilotstation mit klar definierten Messgrößen liefert meist bessere Entscheidungen als eine großflächige Einführung auf Basis von Herstellerdaten allein.
So gelingt der sichere Start in die schutzzaunlose Produktion
Die wirtschaftliche Wirkung von Cobots entsteht durch eine passende Aufgabe, ein robustes Sicherheitskonzept und eine Arbeitsorganisation, die menschliche Fähigkeiten gezielt einbindet. Arbeitsschutz ist dabei keine nachträgliche Abnahme, sondern ein Planungsparameter von Beginn an. Ebenso wichtig ist die Akzeptanz der Beschäftigten. Wer den neuen Ablauf versteht, an der Gestaltung beteiligt wird und klare Regeln für Störung, Rüstung und Wartung erhält, kann die Technologie sicherer und produktiver einsetzen.
Vor dem ersten Projekt sollten Fertigungsleiter drei Weichenstellungen vornehmen:
- Den richtigen Prozess auswählen: Geeignet sind wiederholende, ergonomisch belastende oder präzisionsintensive Aufgaben mit klar beschreibbaren Schnittstellen zwischen Mensch und Roboter.
- Die Gesamtanwendung bewerten: Roboter, Greifer, Werkstück, Sensorik, Fördertechnik, Software und Arbeitsumgebung müssen gemeinsam nach den relevanten Anforderungen und der ISO/TS 15066 beurteilt werden.
- Erfolg messbar machen: Neben Durchsatz und Amortisation sollten Ergonomie, Fehlerquote, Stillstand, Schulungsstand und Akzeptanz regelmäßig überprüft werden.
Die schutzzaunlose Produktion ist damit kein Selbstzweck. Sie ist dann langfristig tragfähig, wenn sie ökonomisch sinnvoll, ergonomisch wirksam und sicherheitstechnisch nachweisbar ist. Künftige Systeme werden voraussichtlich stärker mit Bildverarbeitung, Kraftregelung, digitalen Zwillingen und zustandsabhängiger Ablaufsteuerung arbeiten. Für Unternehmen bleibt die zentrale Aufgabe unverändert: klare Prioritäten statt Schlagworte, eine saubere Gefährdungsbeurteilung und ein schrittweiser Weg vom Überblick zur Umsetzung.